Engine rare_v24
ỨNG VIÊNTừ ứng viên LiDAR đến độ hiếm RHCIO và lô frame cần xem. Thẻ dự đoán là gợi ý, cần người gán nhãn xác nhận.
Từ dữ liệu LiDAR chưa gán nhãn đến
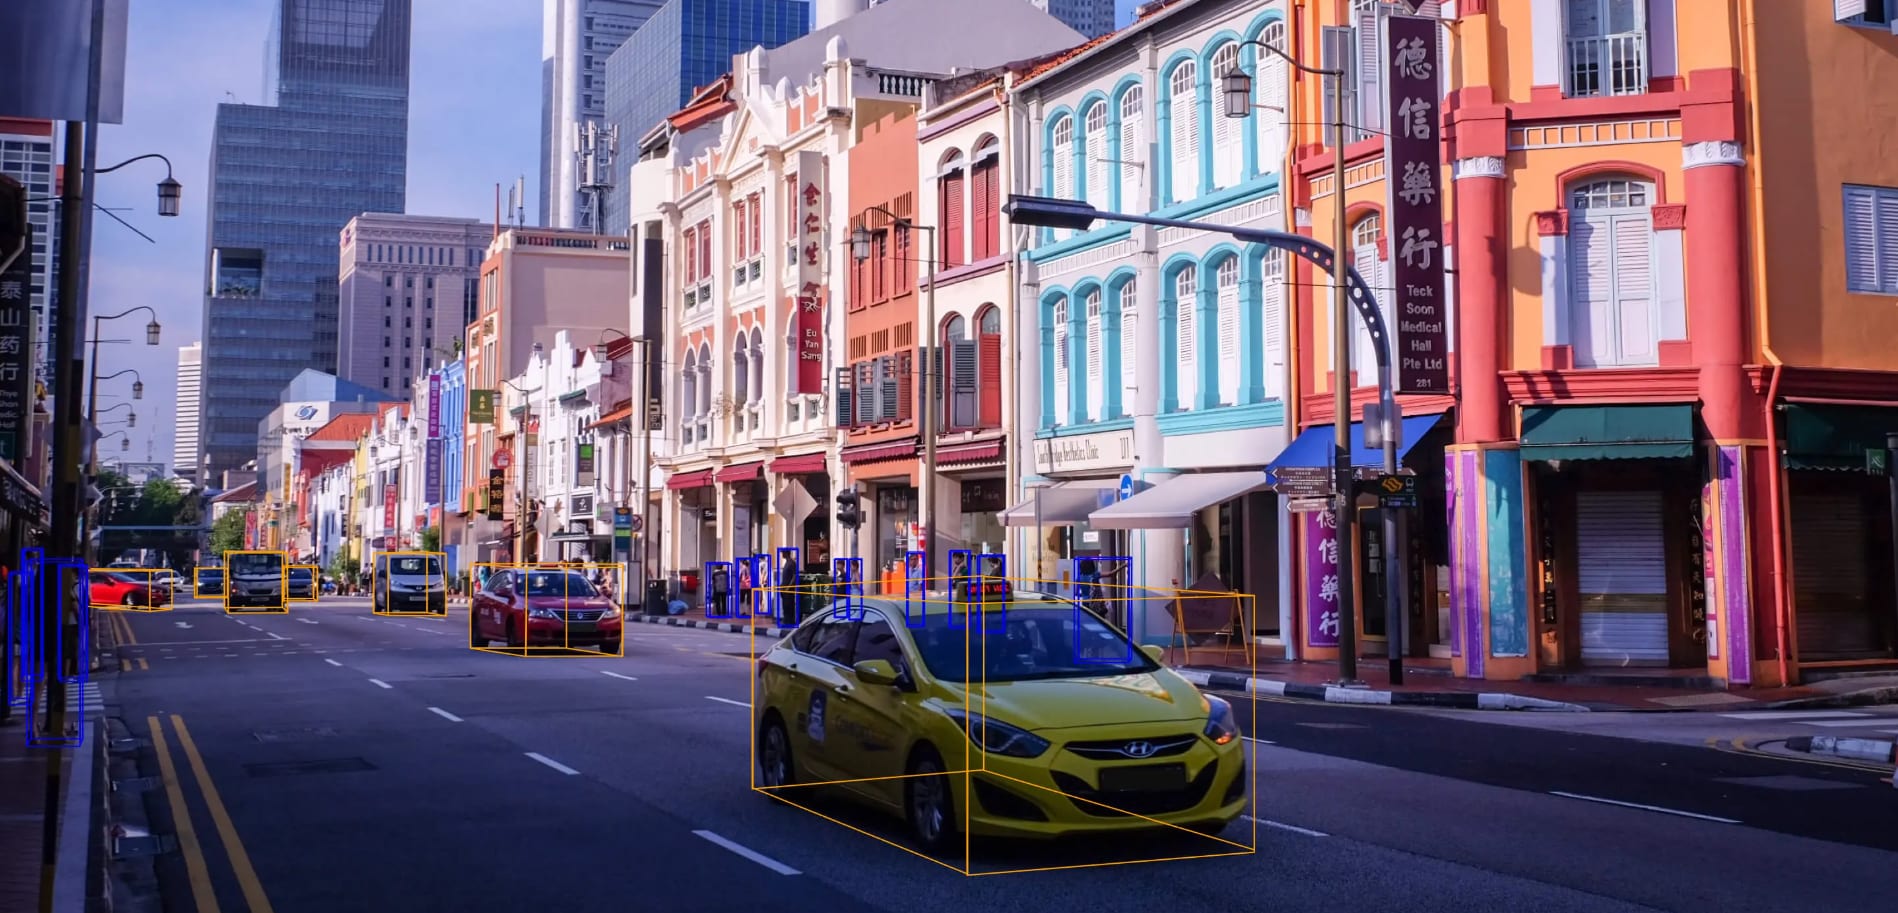
Khai thác frame và vật thể hiếm trong dữ liệu LiDAR chưa gán nhãn cho bài toán phát hiện người đi bộ, xe đạp, xe máy (VRU) phục vụ phanh khẩn cấp AEB, trên nuScenes.
Mô phỏng 3D
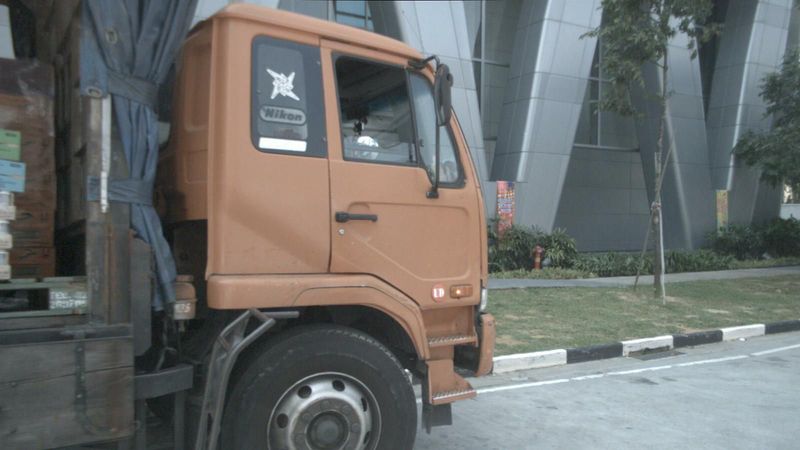
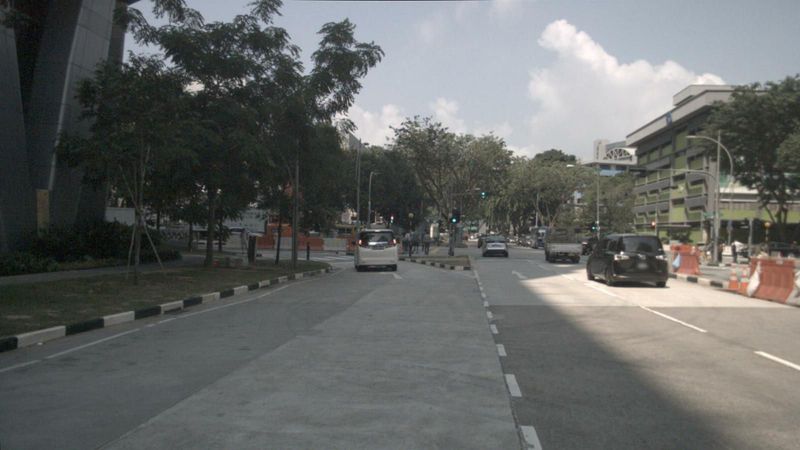
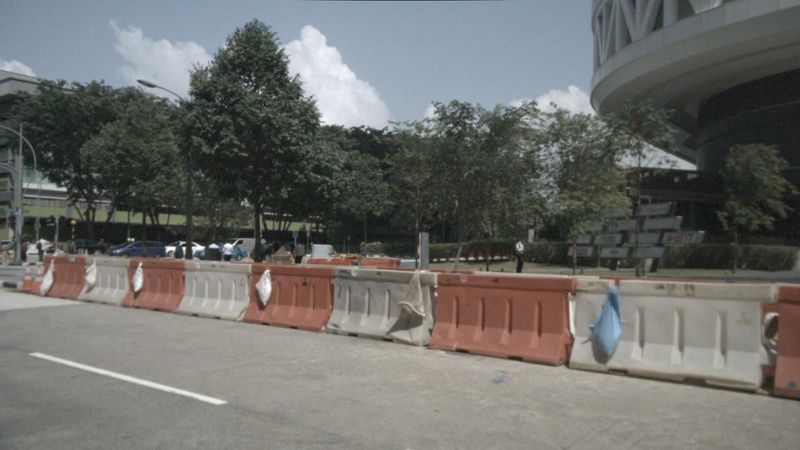
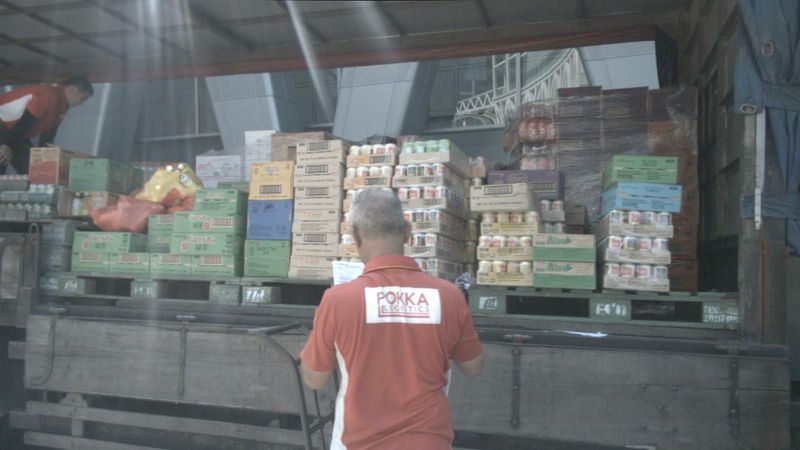
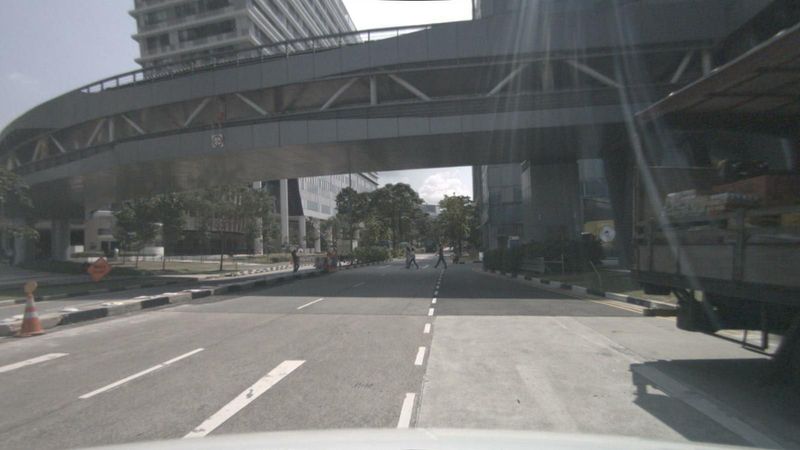
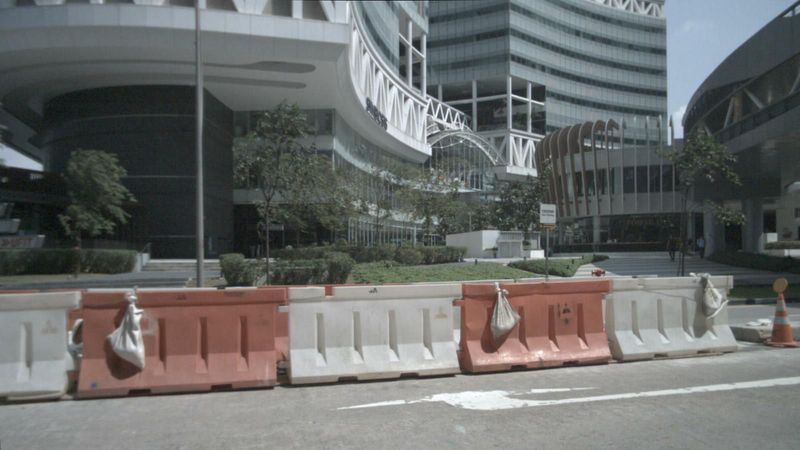
Vòng 6 camera nuScenes của frame đang xem
Điểm nhấn
Người đi bộ, xe đạp, xe máy: nhóm dễ tổn thương khi xe phanh khẩn cấp (AEB).
Engine rare_v24 tìm ứng viên và chấm độ hiếm; nhãn dành riêng cho đánh giá.
Chọn lô frame theo ngân sách trên CPU. Lưu dữ liệu dưới dạng file, không cần cơ sở dữ liệu.
OpenCLIP pretrained kết hợp OpenCV để đọc bối cảnh; không dùng VLM.
Công nghệ
Từ ứng viên LiDAR đến độ hiếm RHCIO và lô frame cần xem. Thẻ dự đoán là gợi ý, cần người gán nhãn xác nhận.
Detector 3D train trên nuScenes trainval, epoch 12/20: mAP 0,220 · NDS 0,343 trên 602 frame VAL. Chưa gắn vào benchmark T.
Chọn frame đủ điều kiện theo ngân sách và mức đa dạng; giữ lý do chọn để người gán nhãn kiểm tra trước khi xuất.
Xem point cloud, hộp 3D và sáu camera. OpenCLIP + OpenCV bổ sung bối cảnh chiếu sáng, chói, ống kính và thời tiết; ca chưa chắc cần người duyệt.
Quy trình
Nạp point cloud, ego pose, timestamp và ảnh camera. Kiểm tra cấu trúc dữ liệu trước khi phân tích; có dữ liệu mẫu để khám phá giao diện.
Engine rare_v24 tìm ứng viên, chấm độ hiếm và chọn theo ngân sách. OpenCLIP + OpenCV bổ sung bối cảnh camera, không dùng VLM.
Xem frame, đối chiếu LiDAR với camera và lý do chọn. Xuất ZIP ảnh camera, LiDAR có sẵn và lý do chọn từ lô đang duyệt.
Góc nhìn người sử dụng
Một lô frame hữu ích cần giúp bạn hiểu, kiểm tra và tiếp tục công việc gán nhãn.
Đây là các tiêu chí đánh giá trải nghiệm; chưa phải lời chứng thực từ người dùng.
Người gán nhãn
Đọc lý do chọn, xem hộp 3D và đối chiếu camera trước khi xác nhận.
Nhóm phát triển
Chọn theo ngân sách, kiểm tra lô frame và xuất ZIP để tiếp tục quy trình gán nhãn.
Người đánh giá
Xem phương pháp, dữ liệu nguồn và khoảng tin cậy để hiểu cả kết quả lẫn giới hạn.
Bắt đầu
Nạp bộ nuScenes, bấm chạy phân tích và nhận danh sách frame tiêu biểu. Chưa có dữ liệu? Mở bộ dữ liệu mẫu ngay trong Dashboard.